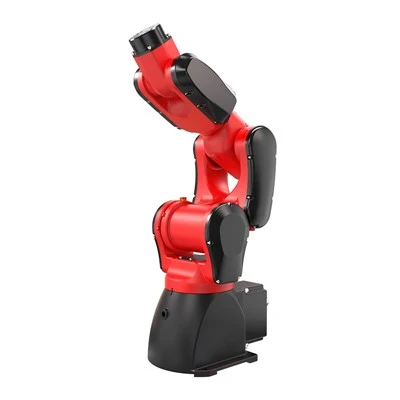
Robotic Technology (GD) Co., Ltd. er en af de mest pålidelige producenter og leverandører af robotplukkearm i Kina. Med rigelig erfaring byder vi dig hjertelig velkommen til at købe holdbar robotplukkearm på lager her fra vores fabrik. Alle specialfremstillede produkter er af høj kvalitet og konkurrencedygtig pris.
Lær om robotplukkearm
Robotplukkearmen er en 6-akset robot, der er specielt designet til høj-hastighedsplukke-og-placeringsoperationer. Som et nøgleled i produktionscykluskontrol kan den udføre automatiserede handlinger såsom plukning, overførsel, positionering og placering i cyklusser. Det kan erstatte manuel håndtering af materialer med høj-temperatur og andre farlige arbejdsforhold, hvilket effektivt reducerer risikoen for arbejdsrelaterede skader.
Høj-Responsiv Vælg-og-Placeringsbetjening
Denne robotplukkearm har et 6-akset høj-højhastighedskoblingsdesign. Den maksimale hastighed for J5-aksen når 600 grader/s, og J6-aksen når 588 grader/s, hvilket muliggør hurtig gennemførelse af plukke-, vende- og positioneringshandlinger. Med hurtig slutreaktion forkorter den effektivt cyklustiden for lastning og losning, hvilket gør den velegnet til højhastigheds automatiserede produktionsscenarier såsom fjernelse af sprøjtestøbningsdele, stempling af lastning/aflæsning og elektronisk samling.
Høj-stabil plukning
Robotplukkearmen har en gentagelsespositioneringsnøjagtighed på ±0,05 mm, hvilket sikrer stabil og ensartet plukning og placering. Sammenlignet med manuel håndtering reducerer det effektivt problemer såsom produktridser, deformation, dele, der falder og positioneringsafvigelser, hvilket hjælper med at forbedre produktkonsistensen og reducere produktionstab.
Forstå robotiske plukkearmparametre
|
Model |
BRTIRUS0805A |
||
|
Punkt |
Rækkevidde |
Maks. hastighed |
|
|
Arm |
J1 |
±170 grader |
237 grader /s |
|
J2 |
-98 grader /+80 grader |
267 grader /s |
|
|
J3 |
-80 grader /+95 grader |
370 grader /s |
|
|
Håndled |
J4 |
±180 grader |
337 grader /s |
|
J5 |
±120 grader |
600 grader /s |
|
|
J6 |
±360 grader |
588 grader /s |
|
|
Armlængde |
990 mm |
||
|
Indlæsningsevne |
5 kg |
||
|
Gentagelighed |
±0,05 mm |
||
|
Strømkilde |
3,67kVA |
||
|
Vægt |
53 kg |
||
|
Kontrolsystem |
HC kontrolsystem |
||
Forstå de grundlæggende dimensioner af den robotiske plukkearm

Casestudier
Scenarie 1: Vision-Automatisk i-/aflæsning af posebatterier
En ny energibatterifabrik i Sydøstasien havde brug for at automatisere ind- og udlæsningsprocessen til fremstilling af posebatterier. Traditionel manuel håndtering forårsagede ofte ridser, klemskader og overfladeforurening af batterierne, mens manuel positionering også ofte førte til plukkefejl.
Vores robotplukkearm, parret med fleksible vakuumsugegribere, muliggør lav-kontakt-og-placering af posebatterier, hvilket minimerer risikoen for overfladeskader. Integreret med 2D-visionspositionering identificerer systemet automatisk positionen og vinklen af posebatterierne på materialeplatformen, og guider robotten til at plukke nøjagtigt og kompenserer for bakkeplaceringsafvigelser. Robotten henter batterierne fra materialerammen, overfører dem til forarbejdningsstationen og placerer efter krympning og lasermærkning de færdige batterier på outputplatformen, hvilket realiserer fuldautomatisk inline-lastning/aflæsningsproduktion.
Ved at reducere menneskelig kontakt sænker denne løsning risikoen for positioneringsfejl, forbedrer udbyttegraden og produktionseffektiviteten ved posebatteribehandling og understøtter kontinuerlig,-konsistent fremstilling i den nye energiindustri.

Scenarie 2: Automatisk i-/tømning for tappemaskiner
En metaldelefabrik i Sydamerika krævede automatiseret lastning og losning til sin trådbearbejdningslinje. Manuel placering af emner forårsagede ofte tapforskydning, hvilket påvirker konsistensen af gevindbearbejdningen. Derudover udgjorde manuel betjening under tapningen sikkerhedsrisici på grund af sprøjtende metalspåner og skærevæske.
Dette projekt bruger en 6-akset robotplukkearm udstyret med brugerdefinerede pneumatiske fingre, som arbejder sammen med tappemaskinen for at opnå automatiseret lastning og losning. Robotten plukker emner fra kædetransportøren, placerer dem præcist i tappemaskinstationen, og efter færdiggørelsen fjerner de færdige dele og overfører dem til materialerammen.
Løsningen erstatter manuelt arbejde i farlige og gentagne læsse-/aflæsningsopgaver, hvilket forbedrer den kontinuerlige drift af anboringsprocessen og imødekommer efterspørgslen efter massegevindbearbejdning af metaldele.

Populære tags: robot plukkearm, Kina robot plukke arm producenter, leverandører, fabrik